工业机器人
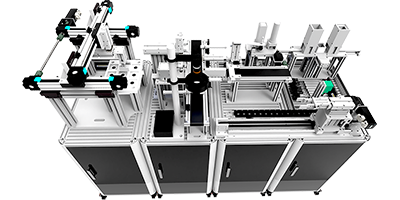
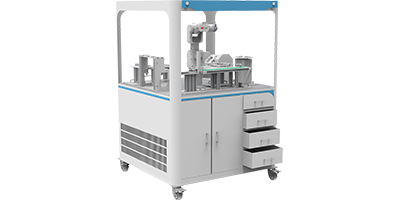


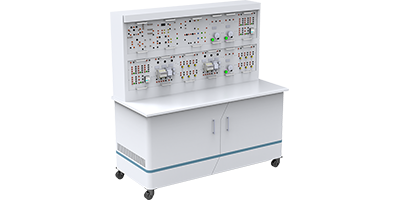



BOH-WD1005型五自由度机器人实训平台
BOH-WD1005型 五自由度机器人实训平台由型材实训桌、五自由度机器人、机器人控制器、步进电机及驱动器和电气控制部分组成。通过PLC、机器人控制器对五自由度机器人进行控制,实现机器人在行程范围内任一位置物体的抓取、移动、存放功能。
品牌:博恒BHENLAB
制造商:浙江博恒教学设备有限公司
产地:浙江
定制:可定制(包含外观、参数、配置)
质保期:一年(非人为故意、暴力损坏)
价格:联系销售人员
分类:
货号:
BOH-WD1005型
分享


相关产品

该套系统设备主要由工业互联网平台、颗料填装单元、加盖拧盖单元、检测分拣单元、加工包装单元、智能物流单元、系统看板、服务器等组成,涵盖了工业网关、三层管理交换机、工业防火墙、工业级双频无线接入点、工业级双频无线客户端、工业交换机、RFID识别、智能阀岛、远程IO、工业传感器、工业视觉等网络设备和产线虚拟仿真应用场景等。
品牌:博恒BHENLAB
制造商:浙江博恒教学设备有限公司
产地:浙江
定制:可定制(包含外观、参数、配置)
质保期:一年(非人为故意、暴力损坏)
价格:联系销售人员

技术指标
1、实验电路工作电源:+5V/2A一组、±12V/0.7A一组、1.5~9V(或任意值)可调一组,每路设置保险丝一个,每路均带有短路保护和反向保护电路,其中+5V电源有过压保护、欠压保护和短路报警和自动关断功能,确保实验电路元件和人身安全。
2、常用信号源
1)提供二组正负单脉冲发生电路,带电平指示。
2)1HZ~1KHZ连续可调时钟电路。
3)1HZ~1MHZ固定脉冲分7路输出,其中1HZ带指示灯显示。
4)12路开关量输入显示电路,输入端带保护功能。
5)12路开关量输出电路,输出端自带显示电路,直观显示开关量的输出状态,同时输出端带保护功能。
6)6位七段LED共阳数码显示器,自带BCD码译码电路;2位独立数码管,可装共阳或共阴数码管。
7)2组BCD码拨盘开关输出电路,输出端带保护功能。
8)由555时基电路组成的音响输出控制电路,并带有蜂鸣器和喇叭输出设备。
3、测试小工具
1)提供三状态数字逻辑测试电路,并有声光提示。2) 提供0~20直流电压测量表1个(可选配)。
3)提供0~50MHZ频率计1个(可选配)。
4、实验电路区: 独立电路板设计,和实验信号源完全隔离,防止实验电路区接线时的误操作损坏主机箱。实验电路区配置如下:
1)配置开放式实验区,含圆孔2只IC8,锁紧或圆孔12只IC14、6只IC16或4只(可以再扩展3只)、1只IC20、1只IC40锁紧插座(兼容IC28/IC24/IC18等)。
2)提供8Ω喇叭、蜂鸣器和1×2开关各1个、电位器3个(可选配)。
3)设计有导线测试座一组。
4)还设有多个高可靠锁紧式防转叠插座(与集成块插座、镀银长紫铜管及固定器件等已内部连好)作为实验连接点、测试点,实验接线时,只要拿锁紧插头线相互连接即可。
5)2个扩展模块电路接入区:尺寸各为155×100mm,可选配固定线路实验模块。学生可以进行创新性练习,以提高学生的思维能力和动手能力。
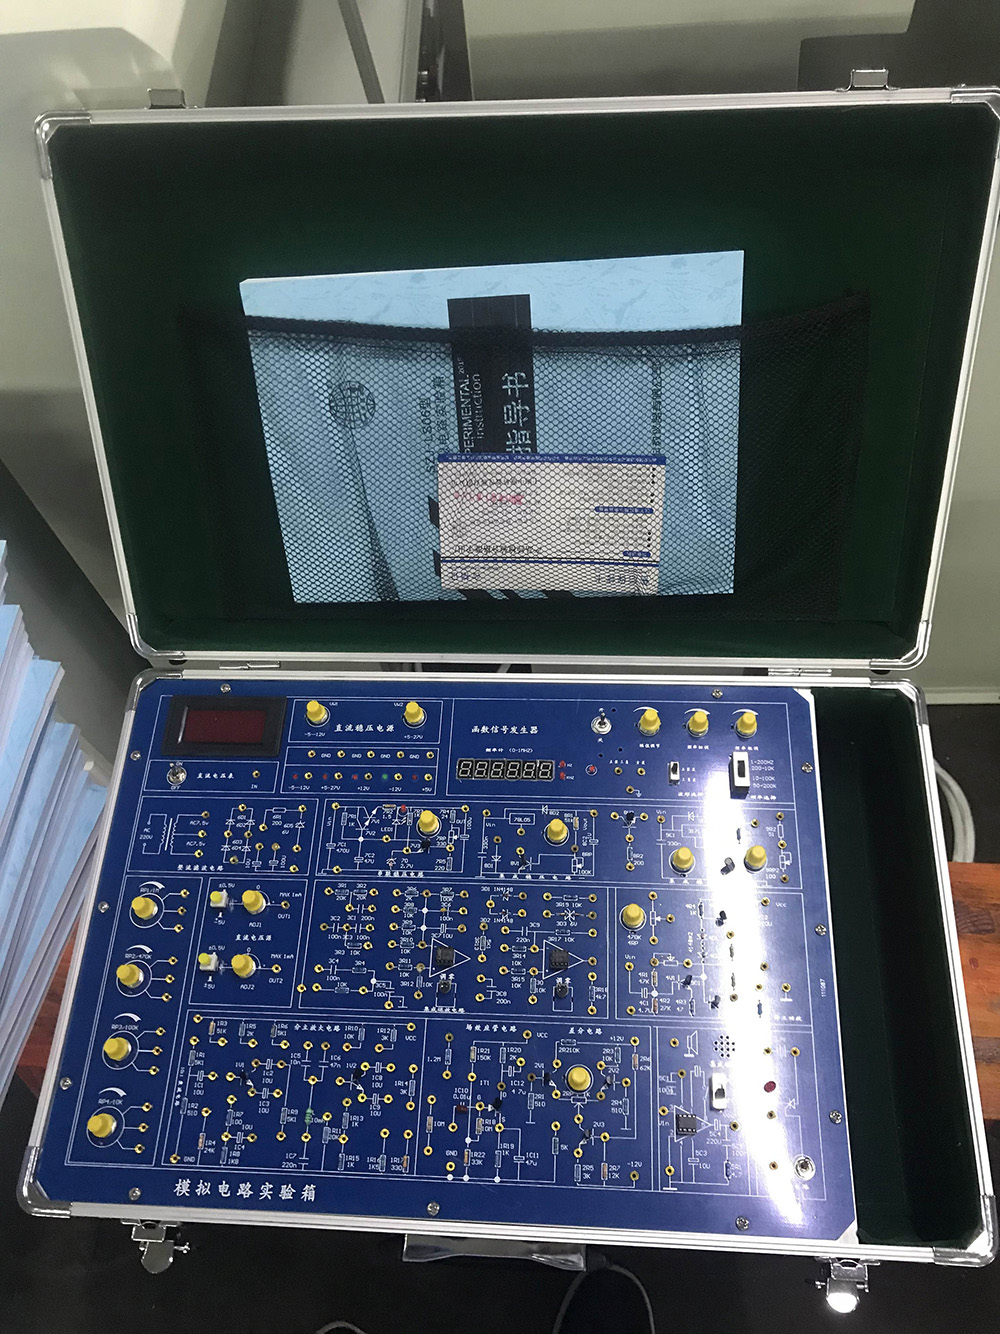
技术指标
1、工作电源
1)输入:AC220V±10%,50HZ。
2)输出:(1)ACV 0V、14V、16V、18V和带中心抽头双路7.5V低压交流电源(AC50Hz)。
有短路保护功能。
(2)DCV ±1.5V~±15V连续可调,有短路保护自动恢复功能。
(3)DCV ±12V/0.5A, 5V/0.5A,有短路保护自动恢复功能。
3)完善的电源保护电路:过流保护、过压保护、接反保护。
2、信号源
1)直流信号源:双路-5V~+5V, -0.5V~+0.5V连续可调。
2)函数发生器
输出波形:方波、三角波、正弦波
幅值:正弦波:0~10V(10V为峰—峰值,且正负对称)
三角波:0~20V(20V为峰—峰值,且正负对称)
方波:0~20V(20V为峰—峰值,且正负对称)
频率范围:分四档10HZ~100HZ、100HZ~1KHZ、1KHZ~10KHZ、10KHZ~100KHZ。
3、单级放大电路
4、二级放大电路
5、射极跟随器电路
6、差动放大电路
7、负反馈放大电路
8、半波、全波、桥式整流和滤波电路
9、并联稳压电路
10、集成功率放大电路
11、互补对称功率放大电路
13、2组运算放大器电路
14、分立元件区:设计有1个8Ω扬声器、1个桥堆、1个单结晶体管BT33、1个470uF和0.1uF电容、4个5.1V稳压管、1个三极管接插做、1个集成稳压管接插座、1个1W/51电阻、1个51K电阻,另有二极管、电容、电阻、三极管等分立元件接入区,用镀银长紫铜管做插孔,可以满足大小不同的管脚的接插。
15、指针式直流毫安表1只,量程为1mA,内阻为100Ω。
16、实验板采用2mm厚印制线路板制成。
17、采用高可靠自锁紧防转叠插座作为实验连接点。
18、可以根据需要,另行开发其它实验电路。
19、机箱:坚固型铝合金框架,厚实的 ABS 塑料包角,参考外形尺寸 480×360×120mm。

1、输入电压:单相三线~220V±10% 50Hz
2、装置容量:<1kVA
3、工作环境:温度-10℃~+40℃相对湿度<85%(25℃)
4、装置容量:<500VA
5、外形尺寸:实训台尺寸为1.6m×0.75m×1.35m。
产品结构:
装置由仪器架、主机箱、整室电源智能管理箱、实验桌、学生凳等组成。实验装置支架与实验桌可组合、可拆装。支架与桌脚一体,铝合金结构。
(一)仪器架:仪器架置于实训台顶部,由截面尺寸:90mm×90mm,高性能表面氧化的铝型材、双面喷塑钢板及一次成型铝压铸框架连接构件构成(非焊接工艺),外形美观,结构牢固耐用。仪器架底部装有2套隐藏式扁平形照明LED灯,2套照明LED灯每工位独立控制。光源集中柔和明亮,外形美观。
(二)电源主机箱:在主机箱顶部每工位内嵌4路AC220V输出,漏电保护开关,电源控制箱置于仪器架下部,仪器仪表电用安全方便。并装有LED灯控制开关。
(三)实训桌结构:
实训桌规格为1600(长)*750(宽)*1350(高),设有二个抽屉;实验桌主体结构全部采用高性能表面氧化的铝型材及一次成型铝压铸框架连接构件,连接构件采用压铸成型工艺(非焊接工艺),经机加工、抛丸、喷砂,表面静电喷涂工艺,安装方便、快捷,用户可自行DIY组装。桌体立柱采用工业铝型材成型工艺,表面氧化处理,截面尺寸:90mm×90mm,四面带槽,槽宽约8mm,端部装有注塑成型配套塑料堵头。桌面采用25mm三聚氰胺饰面板,配有一块防静电绝缘皮。贴桌面板下设支撑框架,承受力不少于200kg。实训装置整体简约不简单,高端大气,符合现代化产品审美和发展趋势。
实验桌后面二支截面尺寸90mm×90mm桌脚向上延伸,与一次成型铝压铸框架连接构件构成(非焊接工艺)牢固的支架,与仪器架、电源控制箱组成一个完整的实训屏。

品牌:博恒BHENLAB
制造商:浙江博恒教学设备有限公司
产地:浙江
定制:可定制(包含外观、参数、配置)
质保期:一年(非人为故意、暴力损坏)
价格:联系销售人员
办公地址:浙江省温州市永嘉县桥下镇新纵教玩具孵化园8栋3单元
销售咨询:13732023530、15858864466、19975218786、13345876015
技术咨询:15058335858
联系电话:4008-269-589、0577-66961670
公司邮箱:bh@boheng.com.cn
一、概述
BOH-WD1005型 五自由度机器人实训平台由型材实训桌、五自由度机器人、机器人控制器、步进电机及驱动器和电气控制部分组成。通过PLC、机器人控制器对五自由度机器人进行控制,实现机器人在行程范围内任一位置物体的抓取、移动、存放功能。适合自动检测技术、信号连接及转换技术、电机驱动技术、机械手技术、机器人技术、运动控制技术、传感器检测技术、位置检测技术、电气及PLC控制技术、可编程控制器及其应用等。
二、产品特点
1. 机构采用关节式结构,按工业标准要求设计,速度快、柔性好
2. 模块化结构,简单、紧凑,完全满足实验的要求
3. 配备了高性能控制器,专用电机驱动模块,使其变得更加快速/高精度化,I/O处理、程序处理速度更快
4. 提高了与可编程控制器、通用电机驱动模块的协调性,提高生产性能,可适合于各种用途
5. 采用大刚度手臂(铝合金材质)、动态增益控制,实现高精度动作
6. 提供通用语言编程系统,二次开发方便、快捷,适于教学实验
三、技术参数
1. 输入电源:单相三线AC220V±10% 50Hz
2. 工作环境:温度-10℃~+40℃ 相对湿度≤85%(25℃) 海拔<4000m
3. 装置容量:<0.5kVA
4. 外形尺寸:1000mm×640mm×1400mm
5. 技术规格:
(1)自由度:5自由度;
(2)安装方式:台面,基座安装;步进伺服混合驱动,最大可搬运的重量 1kg;
(3)动作范围J1度、水平移动,最高速度: J1 mm/S 300,最大合成速度 mm/sec 1500,重复定位精度 mm ±0.5,周围环境温度 度 0~40,臂可达到范围半径 mm ≥400 ,本体重量 kg ≤30
四、装置组成
实训系统由型材实训桌、五自由度机器人及电气控制三部分组成。五自由度机器人运动机械部分包括底座水平移动、底座旋转、大臂上下摆动、小臂上下摆动、手爪旋转,用于实现定位功能,手爪夹紧与松开,采用电动手爪,伺服电机驱动,齿轮传动,开闭角度自由控制,可对直径60mm以内的任意物体进行抓取,具有力矩保持、速度可调等特点。桌面设有六个工位台,在教学过程中可根据考核要求,调节工作台位置点。
电气控制部分包含漏电保护器、PLC、机器人控制器、步进电机及驱动器、空心杯电机、直流减速电机、蜗轮蜗杆、伺服电机、光电编码器、电感传感器、霍尔传感器、开关电源、操作盒(黄、绿、红及急停控制按钮)等组成),通过传感器信号采集,PLC编程对五自由度机器人进行位置控制、时序逻辑控制,实现对机器人在工作台面范围内物体抓取、移、放的功能。