工业机器人
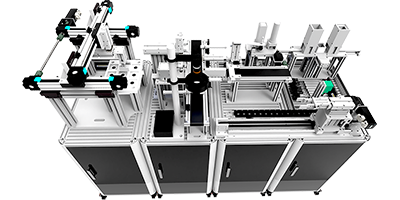
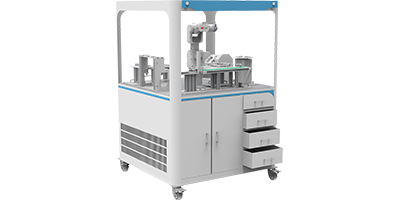





BOH-QD28C型气动机械手与PLC物料传输综合实训装置
BOH-QD28C型 气动机械手与PLC物料传输综合实训装置采用皮带传送方式,模拟企业皮带生产线机械手分拣动作,可对皮带精准控制速度。
品牌:博恒BHENLAB
制造商:浙江博恒教学设备有限公司
产地:浙江
定制:可定制(包含外观、参数、配置)
质保期:一年(非人为故意、暴力损坏)
价格:联系销售人员
分类:
货号:
BOH-QD28C型
分享


相关产品

1、输入电压:单相三线~220V±10% 50Hz
2、装置容量:<1kVA
3、工作环境:温度-10℃~+40℃相对湿度<85%(25℃)
4、装置容量:<500VA
5、外形尺寸:实训台尺寸为1.6m×0.75m×1.35m。
产品结构:
装置由仪器架、主机箱、整室电源智能管理箱、实验桌、学生凳等组成。实验装置支架与实验桌可组合、可拆装。支架与桌脚一体,铝合金结构。
(一)仪器架:仪器架置于实训台顶部,由截面尺寸:90mm×90mm,高性能表面氧化的铝型材、双面喷塑钢板及一次成型铝压铸框架连接构件构成(非焊接工艺),外形美观,结构牢固耐用。仪器架底部装有2套隐藏式扁平形照明LED灯,2套照明LED灯每工位独立控制。光源集中柔和明亮,外形美观。
(二)电源主机箱:在主机箱顶部每工位内嵌4路AC220V输出,漏电保护开关,电源控制箱置于仪器架下部,仪器仪表电用安全方便。并装有LED灯控制开关。
(三)实训桌结构:
实训桌规格为1600(长)*750(宽)*1350(高),设有二个抽屉;实验桌主体结构全部采用高性能表面氧化的铝型材及一次成型铝压铸框架连接构件,连接构件采用压铸成型工艺(非焊接工艺),经机加工、抛丸、喷砂,表面静电喷涂工艺,安装方便、快捷,用户可自行DIY组装。桌体立柱采用工业铝型材成型工艺,表面氧化处理,截面尺寸:90mm×90mm,四面带槽,槽宽约8mm,端部装有注塑成型配套塑料堵头。桌面采用25mm三聚氰胺饰面板,配有一块防静电绝缘皮。贴桌面板下设支撑框架,承受力不少于200kg。实训装置整体简约不简单,高端大气,符合现代化产品审美和发展趋势。
实验桌后面二支截面尺寸90mm×90mm桌脚向上延伸,与一次成型铝压铸框架连接构件构成(非焊接工艺)牢固的支架,与仪器架、电源控制箱组成一个完整的实训屏。
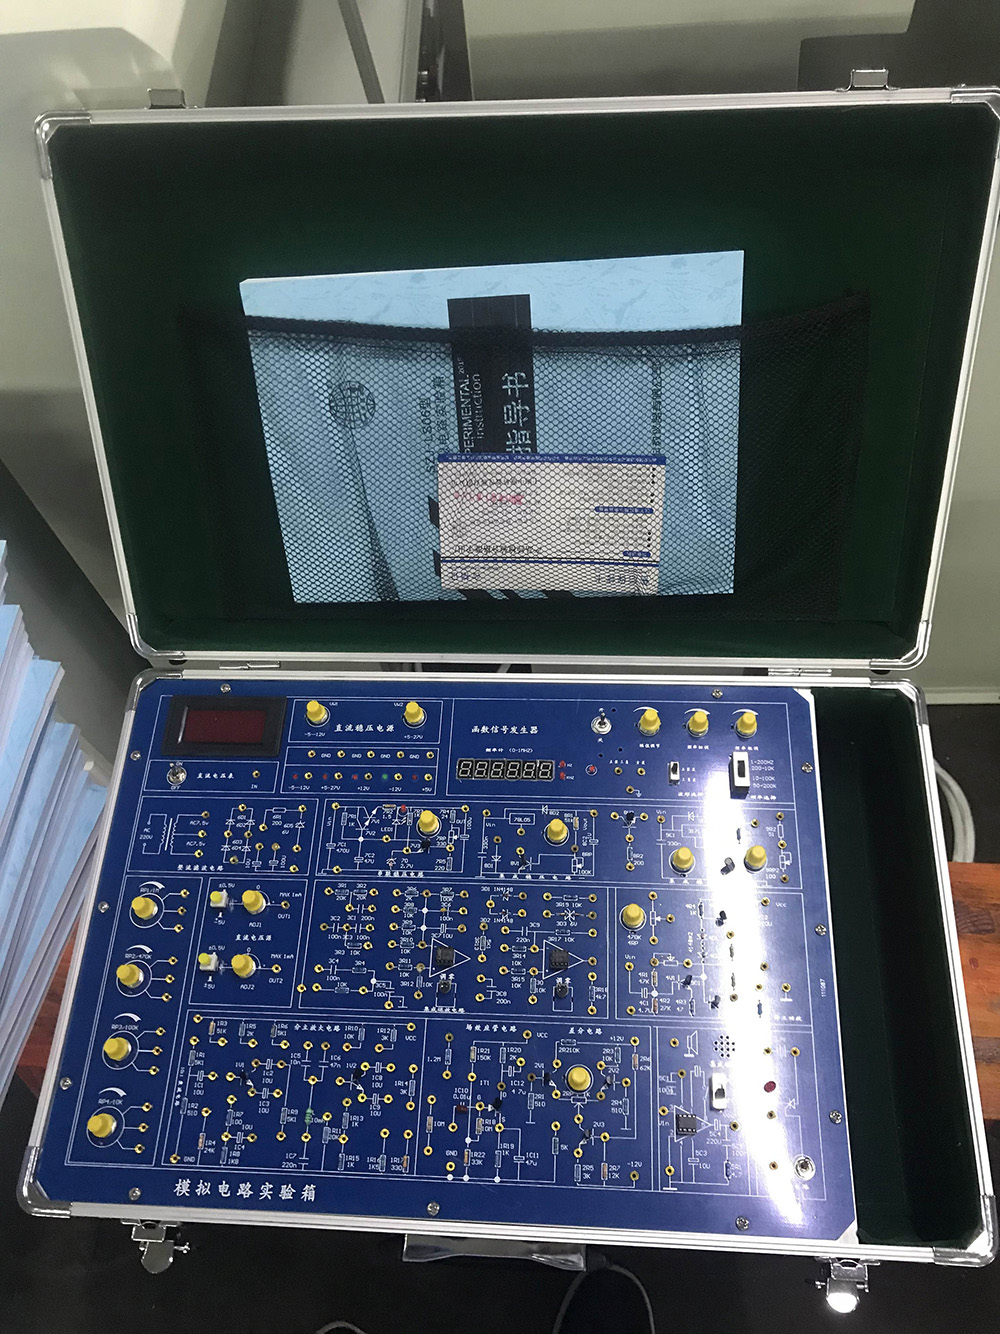
BOH-SZDL型数字电路学习实验箱,设计豪华气派,主机提供了多种信号源;正面印刷字符连线,反面按装元器件,所有信号源频率计等电路全部由CPLD芯片和双面板构成,所有器件均选用优质产品,使整机的品质得到提高。
品牌:博恒BHENLAB
制造商:浙江博恒教学设备有限公司
产地:浙江
定制:可定制(包含外观、参数、配置)
质保期:一年(非人为故意、暴力损坏)
价格:联系销售人员

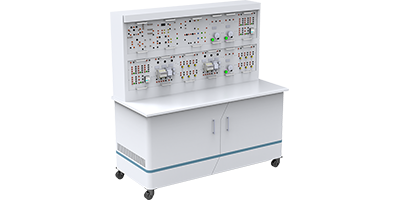
本装置是根据劳动和社会保障部颁发的“工人等级标准”和“职业技能鉴定”的要求而设计的,它适用于《初级维修电工》、《中级维修电工》和《高级维修电工》教材要求的电气控制线路,通过装置配备的PLC可编程控制器和变频调速器及相应实训模块的训练,快速掌握课程要求的实际应用技术和操作技能,具有针对性、实用性、科学性和先进性,它能满足中、高级维修电工考核大纲的要求,是各劳动职业技能鉴定部门、大中专院校、技校中、高级维修电工技能考核的理想设备。
品牌:博恒BHENLAB
制造商:浙江博恒教学设备有限公司
产地:浙江
定制:可定制(包含外观、参数、配置)
质保期:一年(非人为故意、暴力损坏)
价格:联系销售人员

本装置是根据劳动和社会保障部颁发的维修电工初、中级考核培训技能内容所要求的电气控制线路和实用电子线路而研发的实训装置,通过本实训装置的实训操作,能快速掌握该课程的实用技术与操作技能。具有针对性、实用性、科学性和先进性,该装置不仅可供学生实训操作,也是各劳动职业技能鉴定部门、大中专院校、职校、技校初级、中级维修电工技能考核的理想设备。
品牌:博恒BHENLAB
制造商:浙江博恒教学设备有限公司
产地:浙江
定制:可定制(包含外观、参数、配置)
质保期:一年(非人为故意、暴力损坏)
价格:联系销售人员

品牌:博恒BHENLAB
制造商:浙江博恒教学设备有限公司
产地:浙江
定制:可定制(包含外观、参数、配置)
质保期:一年(非人为故意、暴力损坏)
价格:联系销售人员
办公地址:浙江省温州市永嘉县桥下镇新纵教玩具孵化园8栋3单元
销售咨询:13732023530、15858864466、19975218786、13345876015
技术咨询:15058335858
联系电话:4008-269-589、0577-66961670
公司邮箱:bh@boheng.com.cn
一、主要技术参数
1、BOH-QD28C型 气动机械手与PLC物料传输综合实训装置采用皮带传送方式,模拟企业皮带生产线机械手分拣动作,可对皮带精准控制速度。
3、控制器:西门子PLC- S1500主机 ,12组输入 8组输出(继电器输出方式)。
4、机械手臂:机械手臂按照抓取、吸取3KG物体设计,实现前后伸缩、上下运动、旋转等基本功能。
5、外轨控制系统:采用西门子伺服电机及配套伺服电机,机械手臂安装在导轨上,实现精准滑动,滑动距离在600mm-800mm。
6、人机界面:采用威纶通触摸屏。
7、通信方式:控制系统间采用以太网通信
8、皮带采用西门子变频器控制,实现无极调速。
二、气动主要功能:
1、单作用气缸的换向回路
2、双作用气缸的换向回路
3、单作用气缸速度控制回路
4、双作用气缸单向调速回路
5、双作用气缸双向调速回路
6、速度换接回路
7、缓冲回路
8、二次压力控制回路
9、高低压转换回路
10、计数回路
11、延时回路
12、过载保护回路
13、互锁回路
14、单缸单往复控制回路
15、单缸连续往复动作回路
16、直线缸、旋转缸顺序动作回路
17、多缸顺序动作回路
18、双缸、同步动作回路
19、回缸联动回路
20、卸荷回路
21、或门型梭阀的应用回路
22、快速排气阀应用回路
24、机械手的上下,左右,旋转,抓取等功能
三、整体设备主要功能:
1、皮带能实现精准控制速度;依据物料种类、特性或属性,通过不用传感器快速检测对应物料;机械手臂根据检测结构实现抓取、吸取、旋转等功能。
2、气动动机械手臂安装在外部轴导轨上,通过伺服电机精准控制移动距离及速的,实现滑动功能,滑动距离在600mm-800mm。
3、人机界面完成所有控制功能的显示、通信、控制功能;皮带采用西门子变频器控制,实现无极调速。
4、机械手臂:机械手臂按照抓取、吸取3KG物体设计,实现前后伸缩、上下运动、旋转等基本功能。